把机器人、主轴、柔顺机构、磨料和夹具放在同一工艺系统中理解。
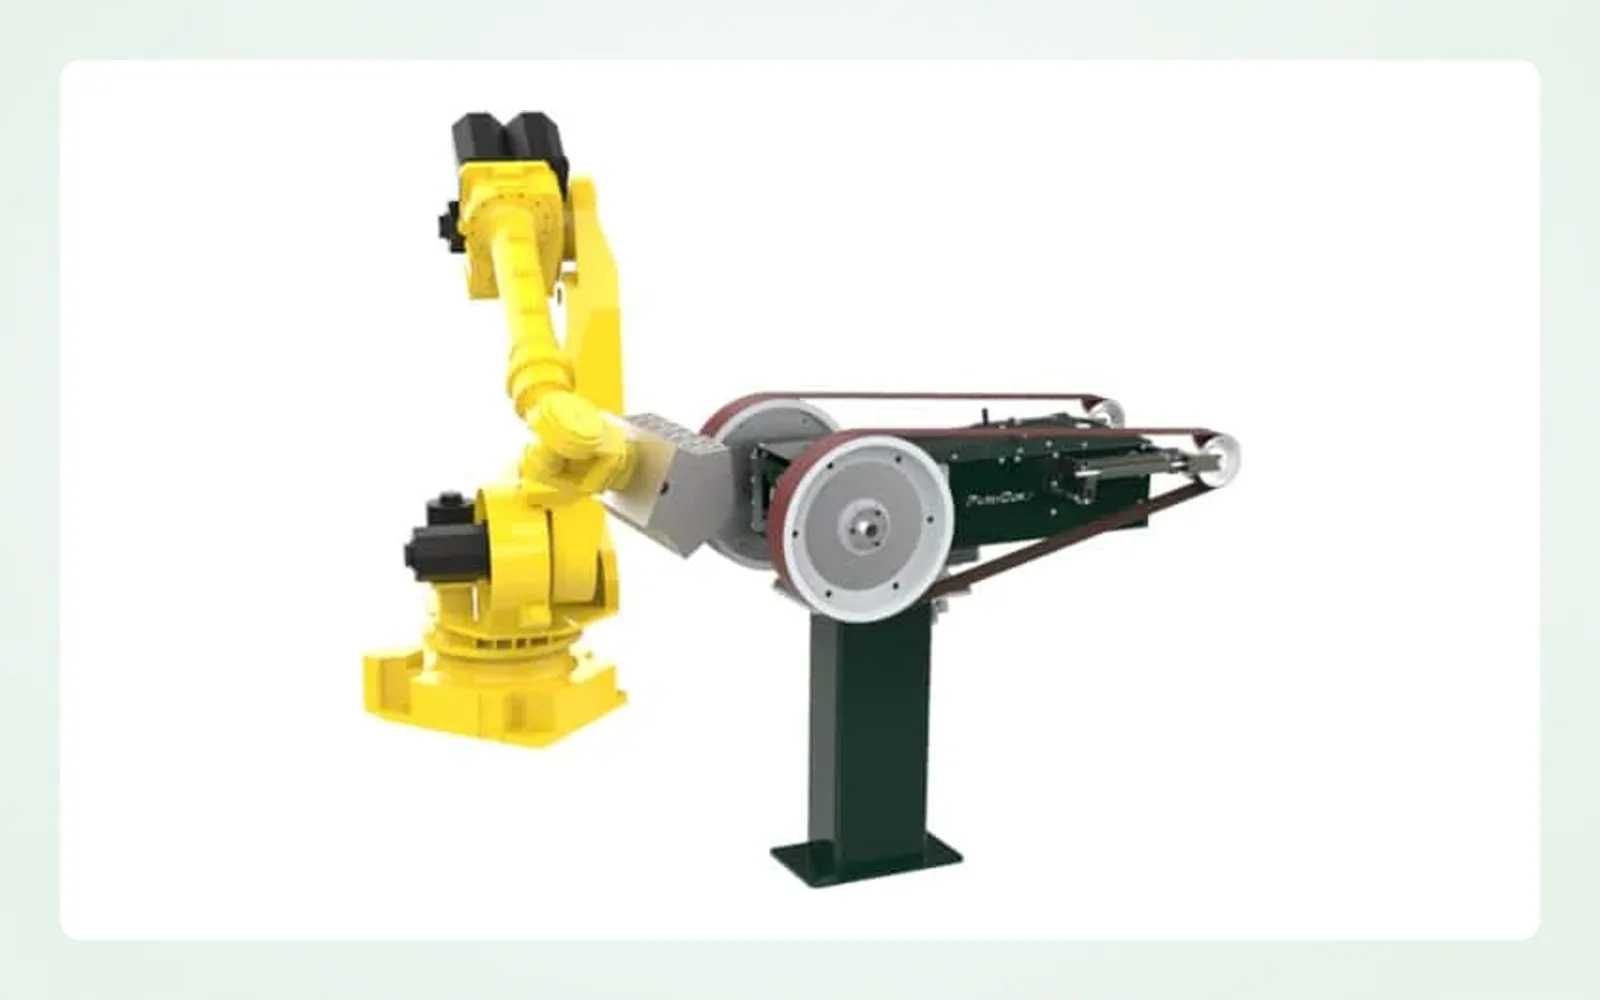
PushCorp 在 IMTS 2026 展示的 STC0440-BT40 是一个重型机器人磨削主轴案例。原文介绍其 40 hp、液冷伺服、0–4,000 rpm 与 BT40 接口等配置,用于理解设备如何组成工位;这些是外部设备的资料,不是 GUOWIN 产品规格或设备销售承诺。
1. 一个磨削工位由哪些部分组成
机器人本体负责定位与路径运动,通常采用多轴机械臂。能到达工件位置并不意味着能自动控制合适的磨削压力。
主轴与工具提供旋转动力并承载砂轮、砂碟或其他加工工具。接口刚性、负载能力、散热、速度范围与换刀方式需要共同匹配工序。
柔顺或力控装置处理工件偏差与接触压力变化。原文以 PushCorp 的 AFD 装置为例说明主动与被动柔顺,但具体装置的控制能力与运行限制必须查阅厂商资料。
磨料耗材直接接触并去除材料。自动工位需要明确的更换规则与稳定的批次表现,不能仅依赖操作人员临时补偿。
夹具、除尘与安全设施保证定位、粉尘处理及人员隔离。它们必须纳入整个工位设计,而不是在主轴选定后才考虑。
2. 从铸件到成品的示例工序
- 上料并夹紧代表性铸件。
- 确认位置,调用对应程序。
- 粗磨去除飞边、浇口或明显余量。
- 半精加工细化粗磨痕迹。
- 按图纸或目标样完成精整。
- 根据需要换刀或更换耗材。
- 检查尺寸、残留缺陷与表面。
- 卸料并进入下一件。
这是一种理解工位的流程示例,实际步骤取决于零件、夹具、耗材与验收要求。不能把示例顺序直接视为已经验证的生产方案。
3. 为什么接触力控制重要
铸件尺寸和余量存在差异。完全固定的位置路径,可能在偏大的区域接触过重,在偏小区域接触不足。机器人磨削需要同时考虑路径与接触控制,而不能把工件当作完全一致的几何体。
被动柔顺利用弹性或机械结构在接触时让位,跟随局部变化。它的适用性取决于变化范围和工序要求。
主动力控读取接触力并调整系统,在装置允许的条件下维持设定目标。耗材磨损后,接触几何改变,补偿机制可以帮助保持过程条件,但不保证任何工件的质量自动合格。
4. 四组参数必须一起调整
主轴速度影响磨料与工件的相对运动,应同时受主轴、工具和耗材允许范围约束。
进给速度影响接触时间与加工节拍,过快可能留下未处理区域,过慢可能增加热量或局部去除。
接触力影响去除、发热与表面状态,应与工具结构、工件刚性和磨料等级一起评估。
粒度顺序决定如何由去除过渡到精整。每道工序应有明确任务和检查标准,不能指望一片磨料完成所有阶段。
这些参数互相影响。改变一项后,需要重新观察尺寸、划痕、温升、寿命和节拍。机器人重复的是配置好的工艺;配置不合适时,也可能重复制造缺陷。
5. 哪些任务值得评估自动化
重复形状、较稳定批量、重型零件,以及粉尘、噪声或劳动强度高的工序,具有评估自动化的理由。是否合算仍需计算夹具、编程、上料、维护、换耗材和质量成本。
单件、小批、多变几何或极高表面要求的任务,不宜仅凭“机器人更稳定”就决定投入。需要先确认路径可达性、工艺能力、换型成本与人工方案的比较。
GUOWIN 关注的是可验证的耗材一致性
自动磨削为耗材供应提出两个问题:更换频率能否预测,批次表现能否稳定。人工操作中的临时调整可能掩盖耗材差异,而自动工位会让这些差异更加明显。
因此应在同一工件、参数和验收方法下记录耗材寿命、去除表现、表面质量与更换原因。GNOSIQ 产品是否适合具体机器人工位,需要通过实际安装匹配与代表性工件试验确认,不能从主轴功率推导订单量或耗材性能。
来源范围:PushCorp 官方设备资料及原英文文章引用的 IMTS 2026 报道。外部设备参数应以厂商当前资料为准。