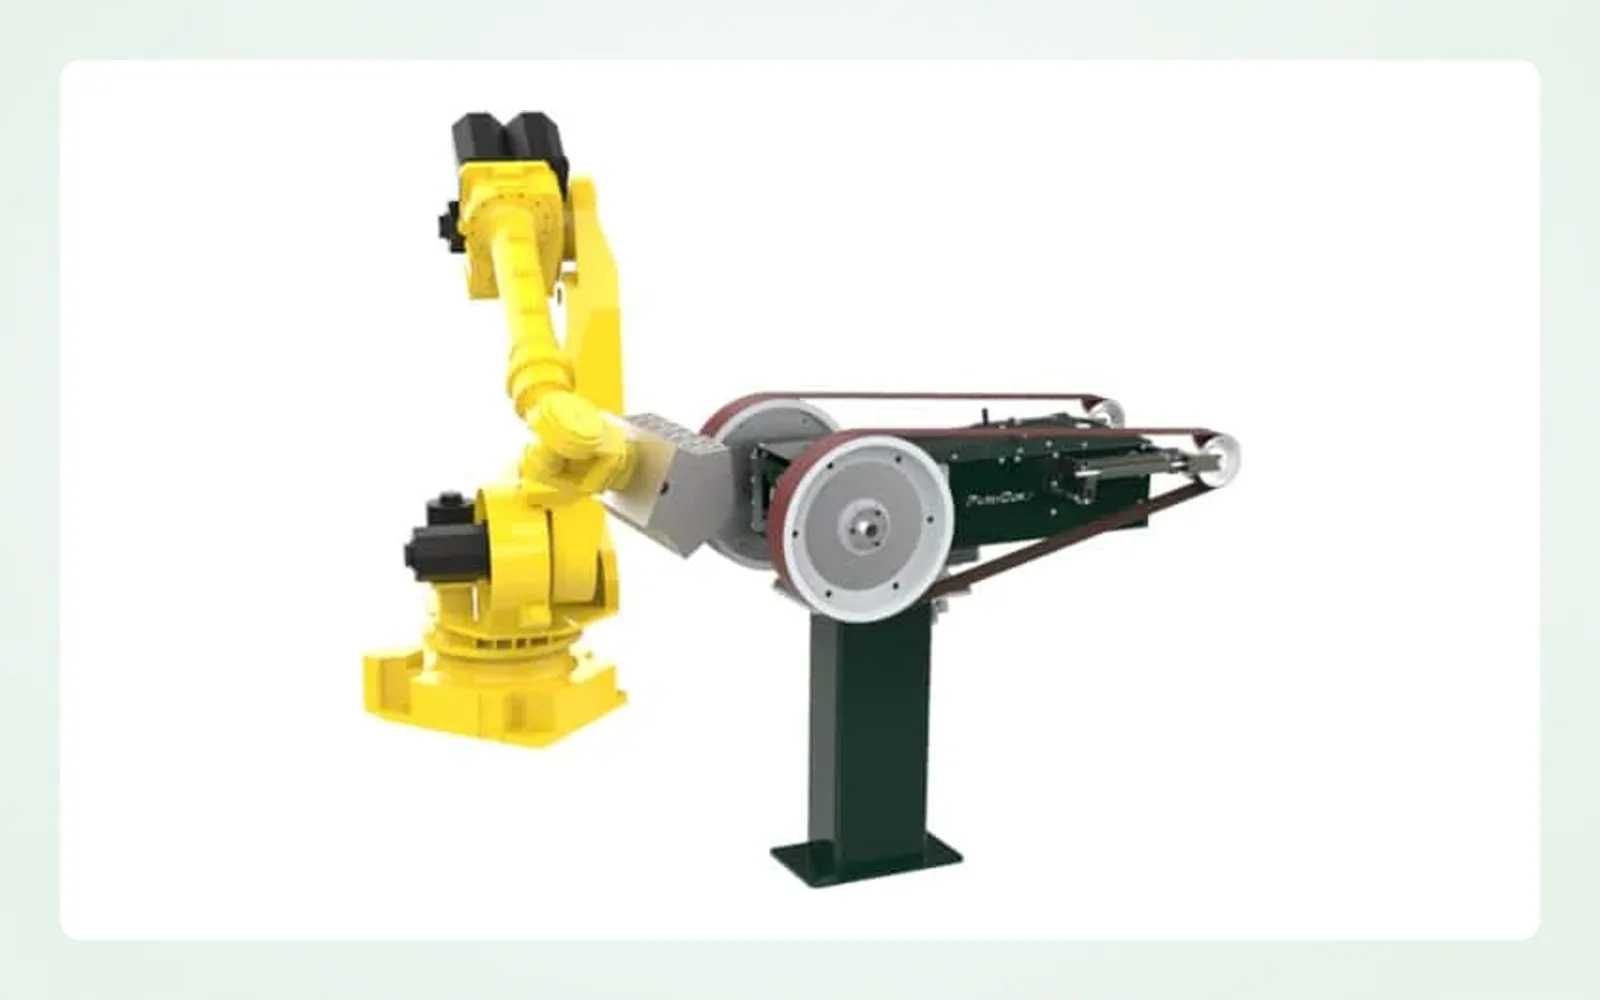
Roboter, Spindel, Nachgiebigkeit, Schleifmittel und Aufnahme müssen als gemeinsames Bearbeitungssystem betrachtet werden.
Ein Gussgrat zeigt die Aufgabe
Trennnähte, Angussreste und Kanten an Gussteilen variieren in Form und Größe. Automatisiertes Schleifen muss deshalb mehr leisten als eine wiederholte Bahn: Es muss Bauteiltoleranzen, Kontaktkraft, Werkzeugverschleiß und Abnahmekriterien berücksichtigen.
Der Roboter bewegt das Werkzeug zur richtigen Position. Die vollständige Station muss zuverlässig akzeptierte Werkstücke erzeugen. Erst das Zusammenspiel der Komponenten macht aus Bewegung einen beherrschten Prozess.
Bewegung und Schnittgeschwindigkeit sind verschiedene Funktionen
Der Roboter steuert Position und Orientierung, die Spindel treibt das Schleifwerkzeug an. Bahn, Drehzahl, Werkzeugform und Vorschub müssen zum Werkstoff, zur Gratgröße und zur gewünschten Kante passen.
Leistung, Drehzahlbereich, Werkzeugaufnahme und zulässige Belastung sind anhand des konkreten Spindelmodells zu prüfen. Mehr Leistung bedeutet nicht automatisch ein besseres Ergebnis. Eine passende Schnittstelle bestätigt ebenfalls noch nicht die Eignung des Gesamtprozesses.
Die STC-Reihe von PushCorp und andere Systeme können zur Untersuchung von Stationen dienen. Die Konfiguration eines einzelnen Modells ist jedoch keine allgemeine Ausstattungsvorgabe für alle Roboteranwendungen.
Nachgiebigkeit und Kraftregelung
Eine starre Bahn kann bei Maßabweichungen den Kontakt verlieren oder eine zusätzliche Zustellung in hohe Kontaktkraft umsetzen. Nachgiebige Einrichtungen ermöglichen eine kontrollierte Relativbewegung. Eine Kraftregelung passt den Kontakt innerhalb der Fähigkeiten und des Arbeitsbereichs des Systems an.
Aktive und passive Systeme unterscheiden sich in ihrem Wirkprinzip. Zu vergleichen sind unter anderem Reaktion, Hub, Wirkrichtung, Gewichtskompensation, Belastbarkeit und Steuerungsschnittstellen. Auch Kraftregelung garantiert nicht in jeder dynamischen Situation eine exakt unveränderte Sollkraft. Sie ersetzt weder eine geeignete Aufnahme noch eine richtige Bahn.
Werkzeugwechsel gehört zum Prozess
Entgraten, Übergänge bearbeiten und Oberflächen verfeinern können unterschiedliche Werkzeuge erfordern. Schnittstellen, automatische Wechsel, Wiederholgenauigkeit und Werkzeugerkennung bestimmen, ob nach dem Wechsel der richtige Prozesszustand hergestellt wird.
Wechsel erfolgen entsprechend den Geräteprogrammen und Sicherheitsverriegelungen. Zu bestätigen sind Montage, Werkzeugtyp, erlaubte Drehzahl und Verschleißzustand. Eine vom Roboter erreichbare Stelle ist nicht automatisch sicher bearbeitbar.
Schleifmittel nicht nur nach Körnung auswählen
Gusswerkstoff, Gratdicke, Kantenform, gewünschter Abtrag und zulässige Erwärmung bestimmen die Auswahl. Mineral, Bindung, Träger, Werkzeuggeometrie und Verschleiß verändern den tatsächlichen Kontakt.
Nach einem Schleifmittelwechsel müssen Kraft, Drehzahl, Vorschub und Bearbeitungsdurchgänge erneut bestätigt werden. Neue und verschlissene Werkzeuge können unterschiedliche Kompensation benötigen. Ein einmal programmiertes Rezept sollte deshalb nicht ohne Prüfung auf andere Verbrauchsmittel übertragen werden.
Aufnahme, Absaugung und Prüfung
Die Aufnahme muss das Teil wiederholbar positionieren, Bearbeitungskräfte aufnehmen und Zugang zu kritischen Bereichen ermöglichen. Spannabweichungen wirken sich auf Bahn und Kontakt aus. Die Erfassung von Staub und Partikeln muss zu Werkstoff, Prozess und Anlage passen.
Die Qualitätsprüfung richtet sich nach dem Ergebnis: Ist der Grat entfernt? Wurde Grundmaterial übermäßig abgetragen? Entspricht die Kante der Anforderung? Gibt es thermische Schäden oder ungewöhnliche Schleifspuren? Prozessüberwachung, Standzeitaufzeichnung und ein Verfahren für Abweichungen können erforderlich sein.
Ein Prozessfenster an repräsentativen Teilen aufbauen
Vor der Geräteauswahl sollten Werkstoff, Eingangsstreuung, Gratstellen, Maßbereiche, Kantenanforderung, zulässige Fehler und Taktzeit feststehen. Roboter, Spindel, Nachgiebigkeit, Schleifmittel und Aufnahme werden anschließend gemeinsam bewertet.
Versuche an tatsächlichen oder repräsentativen Teilen erfassen Abtrag, Oberfläche, Wärme, Werkzeugstandzeit und Zykluszeit. Automatisierung reproduziert einen verstandenen und bestätigten Prozess. GUOWIN-Verbrauchsmittel sollten daher mit der gesamten Station abgestimmt werden, nicht nur anhand des Roboternamens oder einer Schleifmittelbezeichnung.
Quellen und Geltungsbereich
PushCorp-Produktunterlagen erläutern die Funktionen von Spindeln, Kraftregelung und ergänzenden Geräten. Konkrete Fähigkeiten, Schnittstellen und Sicherheitsanforderungen richten sich nach Modellunterlagen und Integrationsprüfung.